Smart 自走車
Smart 自走車 ( 組裝步驟 )
Smart 自走車是 Webduino 自主研發的產品,專為 Smart 開發板量身打造,輕巧、方便又環保!不僅能 DIY 動手玩創意,還能輕鬆學習程式邏輯概念,實作出一台具個人特色的自走車。
展示影片
接線與實作
所需材料列表:

將杜邦線從木板的長方形鏤空處穿出( 照片以左側馬達固定版為例 )

1.將減速馬達平整面貼緊木板,圓點凸出面朝外,插入螺絲
2.螺絲尾端以螺母固定,指尖頂住螺母並拴緊螺絲

左右馬達固定板完成圖示

將馬達固定板沿較長軌道滑入

插入木頭卡榫固定,並安裝大輪子到馬達兩側

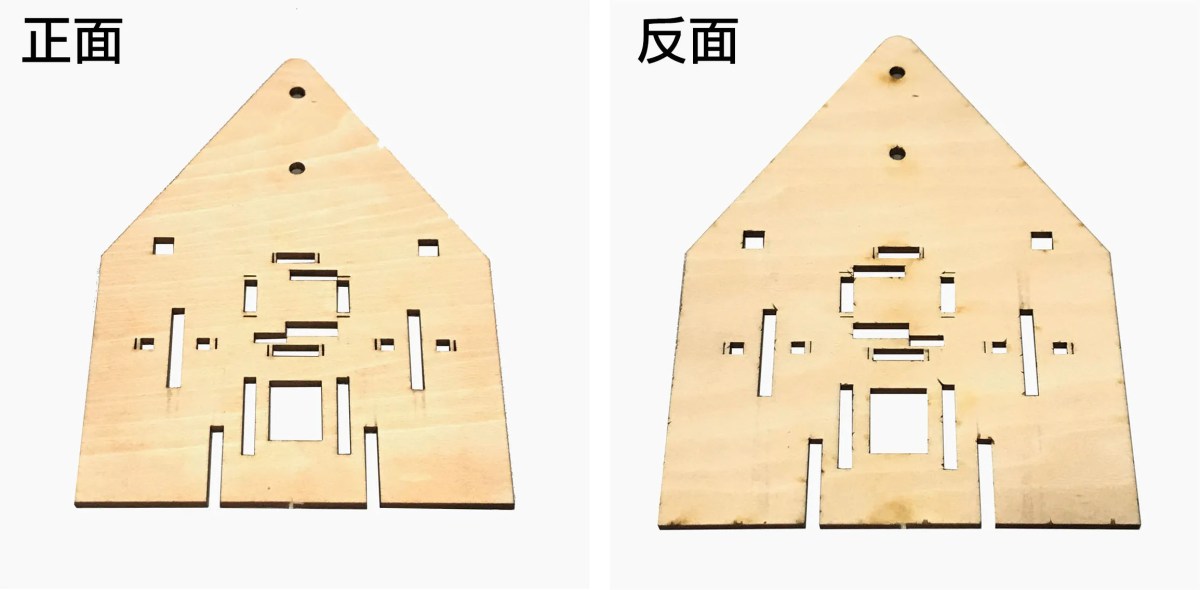
自走車頂板正、反面
1.將三角頂板轉至反面,定向輪對準孔位並插入螺絲
2.正面用指尖頂住螺母,將螺絲旋緊
3.定向輪組裝完成圖

杜邦線穿入三角頂板兩側正方形孔,將馬達固定板上緣卡榫處,對準自走車頂板兩側長方形孔位

將自走車頂板與馬達固定板卡榫處,向前推到底並插入木頭卡榫固定,插入木頭卡榫固定
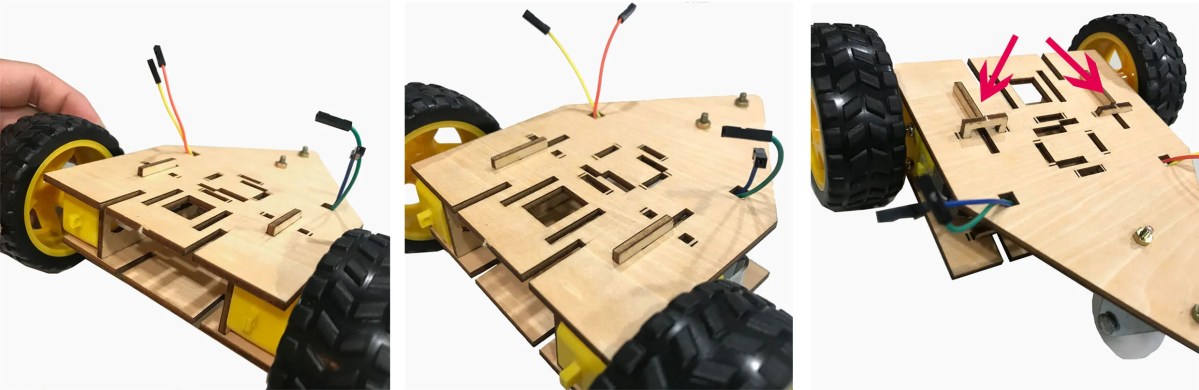
1.插入固定板
2.頂板上方插入四片小積木
3.將馬達驅動板放入自走車頂部

要操控 Smart 自走車,組裝玩車體之後,需要裝上雙馬達驅動板及 Smart 開發板,再接上電源才可運作。
馬達、馬達驅動板及 Smart 開發板接線示意圖:
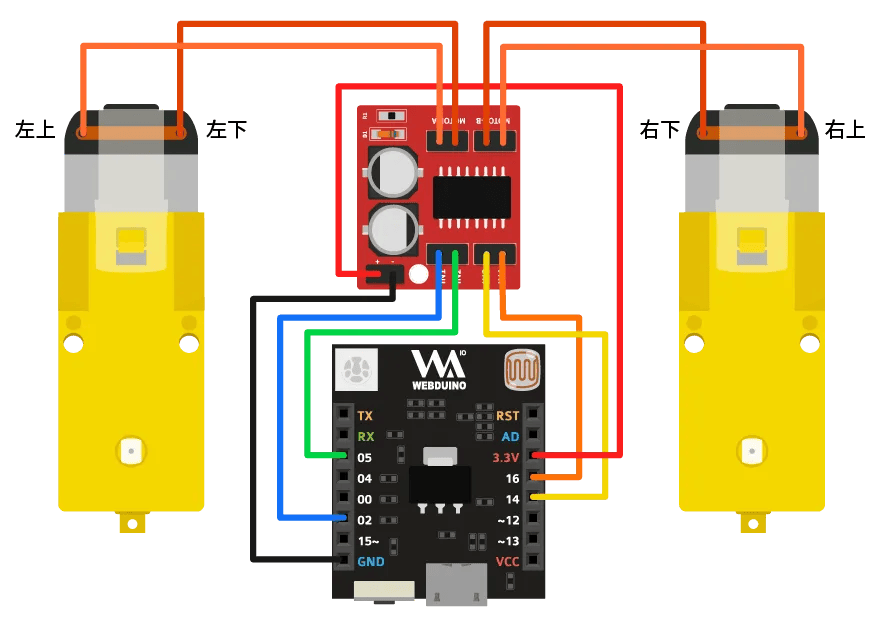
- A 線 ( 馬達右上 ) → 馬達驅動板 B2 → Smart 腳位 14
- B 線 ( 馬達右下 ) → 馬達驅動板 B1 → Smart 腳位 16
- C 線 ( 馬達左上 ) → 馬達驅動板 A1 → Smart 腳位 2
- D 線 ( 馬達左下 ) → 馬達驅動板 A2 → Smart 腳位 5
- 馬達驅動板 + 號 → Smart 3.3V 腳位
- 馬達驅動板 – 號 → Smart GND 腳位
實際接線照片:

馬達、馬達驅動板及 Smart 開發板接線完成照片:

以上是 Smart 自走車的組裝步驟,接下來就可以透過 Webduino Blockly 來輕鬆玩轉自走車囉!
相關參考
Smart 自走車操控教學:Smart 自走車鍵盤操控
